
Capteurs de Distance à Contact / LVDT

Un capteur de déplacement à contact durable et étanche, pour une utilisation en toute sécurité dans les environnements exposés à l’eau et à l’huile. Outre un large choix de têtes, deux méthodes de détection sont disponibles : LVDT (transducteur différentiel variable linéaire) et Scale Shot System II, une exclusivité KEYENCE.
Produits

Atout reconnu de la série GT2, le système de prise de vue avec échelle Scale Shot System, permettant à l’utilisateur de s’affranchir des problèmes des capteurs à contact classiques, a été intégré à une tête de capteur de type stylo.


Capteur numérique à contact à bouton de calibrage automatique.
Un LVDT (transducteur différentiel variable linéaire) est un dispositif qui détecte un mouvement linéaire mécanique sous forme de déplacement et le convertit en signaux électriques. Les capteurs de déplacement à contact basés sur ce principe traduisent les variations de forme de la cible en signaux électriques.
Un capteur de déplacement à contact de type LVDT comporte un noyau mobile placé au centre, entouré d’enroulements (bobines). Un contact est fixé à l’extrémité du noyau pour former une tige. La tige est mise en contact avec la cible par un mécanisme à ressort. Sous l’effet de la force du ressort, la tige coulisse en suivant les variations de forme de la cible. L’enroulement primaire d’un capteur LVDT génère un champ magnétique lorsqu’il est alimenté en courant alternatif. Lorsque le noyau se déplace à l’intérieur des enroulements, la distribution du flux magnétique change, ce qui modifie les tensions induites aux bornes des enroulements secondaires et entraîne une variation du niveau du signal de sortie. Le déplacement du noyau traduit les variations de forme de la cible ; le déplacement peut donc être mesuré à partir de la détection de la variation du niveau du signal de sortie.
Principe du LVDT
LVDT est l’acronyme de Linear Variable Differential Transformer (transformateur différentiel variable linéaire), un type de transducteur électromécanique. Un transducteur électromécanique est un dispositif qui convertit une forme d’énergie en signal. Le LVDT convertit le mouvement linéaire d’un objet auquel il est mécaniquement couplé en un signal électrique correspondant.
La structure interne d’un LVDT comprend une paire d’enroulements secondaires, un enroulement primaire centré entre ces enroulements secondaires, et un noyau (partie ferromagnétique mobile) placé dans l’alésage cylindrique formé par les enroulements. Ces composants sont scellés dans un matériau résistant à la chaleur en forme cylindrique et l’ensemble est enveloppé d’un blindage magnétique à haute perméabilité pour le protéger de l’humidité.
L’enroulement primaire (souvent noté L3) est la bobine centrale alimentée. Lorsque l’enroulement primaire (L3) est alimenté en courant alternatif, un flux magnétique est créé et des tensions sont induites dans les enroulements secondaires. Si le noyau, situé dans l’alésage, se trouve à mi-distance entre les enroulements secondaires L1 et L2, les tensions induites respectives (V1 et V2) seront égales et la tension différentielle de sortie est alors nulle. Si le noyau se rapproche de l’un des enroulements secondaires (L1 ou L2), le flux magnétique augmente du côté rapproché et une tension différentielle de sortie apparaît.
Le LVDT permet de convertir un déplacement linéaire (position) par rapport à une référence mécanique (zéro) en un signal électrique, grâce à la propriété des transducteurs électromécaniques qui délivrent une tension différentielle variant selon la position du noyau. Ce signal électrique porte à la fois l’information de phase (sens du déplacement) et l’information d’amplitude (grandeur du déplacement).
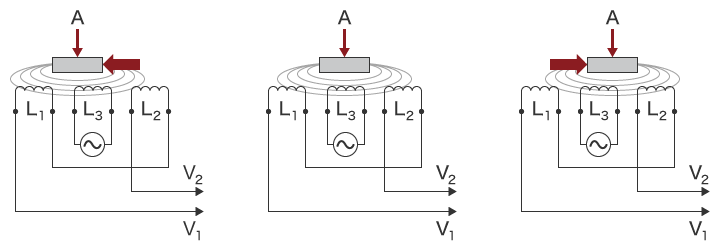
A : Noyau
Exemples d’application du LVDT
Les parties mobiles d’un LVDT n’étant pas en contact électrique avec les enroulements fixes, le capteur peut fonctionner sans circuits électroniques embarqués sur la partie mobile. Cet avantage explique pourquoi les LVDT sont largement utilisés dans des applications exigeant une longue durée de vie et une grande fiabilité en environnement difficile : sites de production aux conditions exigeantes, industrie aérospatiale, et de nombreuses applications de mesure de déplacement.
Véhicules autonomes sans pilote (UAV) : les UAV commandent leurs mouvements (rotation gauche/droite, translation avant/arrière et montée/descente) au moyen d’actionneurs. Grâce à leur haute précision, leur grande fiabilité et leur faible masse, les LVDT sont souvent utilisés pour les actionneurs des UAV employés dans des lieux inaccessibles à l’homme, tels que les zones sinistrées ou l’espace.
Avions et engins spatiaux : les LVDT sont utilisés pour la surveillance de position dans les commandes de vol, les moteurs, la direction de la roue avant et les commandes pilote. Offrant une résolution théoriquement infinie (ou très élevée) de la position linéaire et une conception robuste face à l’environnement, ils sont considérés comme particulièrement adaptés aux avions de nouvelle génération.
Servo-valves : grâce à des caractéristiques telles qu’une forte réactivité de positionnement du tiroir (permettant des variations d’ouverture de positions intermédiaires à complètement ouvertes), une stabilité assurant un mouvement fluide du fluide même sur de longues périodes, et une haute résolution, les servo-valves pilotées par LVDT sont appréciées des concepteurs de systèmes mécaniques et hydrauliques/pneumatiques pour leur fiabilité et leur précision.
Avantages des capteurs de distance à contact / LVDT
Les capteurs de déplacement à contact (LVDT) se caractérisent par une tête de capteur compacte et la capacité à éviter les erreurs de suivi et les problèmes de point d’origine inconnu. Alors que les modèles plus anciens pouvaient présenter des erreurs liées aux variations de température ou à l’adaptation entre la tête de capteur et l’amplificateur, ces difficultés de conception ont été largement résolues sur les modèles récents.
L’utilisation d’un enroulement à forte densité permet de réduire la taille de la tête de capteur. Il est également possible de concevoir l’unité d’amplification pour qu’elle intègre des circuits assurant un contrôle optimisé des composants clés (enroulement, noyau, circuits émission/réception). Cela permet un réglage individualisé selon l’état de chaque composant ainsi qu’une correction des variations de température. Ces fonctions, combinées au principe du LVDT, permettent des mesures sans erreur de suivi ni problème de point d’origine inconnu. Avec les méthodes traditionnelles basées sur transformateur, la précision pouvait être affectée par des décalages de phase de l’onde analogique dus à des variations d’adaptation entre l’amplificateur et la tête de capteur ou à des changements de température ; ces inconvénients ont été résolus sur les capteurs récents.
Ces capteurs disposent d’indices de protection (IP/NEMA) assurant une grande résistance aux environnements difficiles. Chaque section est entièrement scellée afin que le capteur puisse être utilisé en présence de projections d’eau ou de poussière. Cela garantit une mesure précise même dans les environnements exigeants autour des équipements de production.
De manière générale, les capteurs de déplacement à contact/LVDT respectent les normes d’indice de protection contre l’eau (par exemple IP67, NEMA Type 13) pour la tête de capteur, les connecteurs et les câbles. Cela permet d’installer la tête de capteur pratiquement n’importe où, même dans des environnements exposés à des projections d’eau. Les boîtiers sont moulés d’une seule pièce pour une construction homogène et totalement étanche, garantissant une grande durabilité. Pour une utilisation prolongée en environnement difficile, les têtes de capteur sont scellées à l’aide de joints résistants au vieillissement plutôt qu’avec des adhésifs. Pour les connecteurs, des câbles à haute résistance à l’eau et à l’huile sont utilisés. Cette architecture assure des mesures précises et durables même en présence d’eau projetée, de poussière ou d’huile.
Les capteurs de déplacement à contact/LVDT prennent en charge les principaux réseaux de terrain et peuvent être connectés à des PC et automates programmables (PLC). Cela est utile pour configurer plusieurs capteurs simultanément ou pour collecter les résultats de mesure depuis plusieurs capteurs.
Ils peuvent se connecter à des réseaux tels que EtherNet/IP®, DeviceNet®, CC-Link et EtherCAT®, permettant la communication avec des automates et des PC de différents fabricants. Ils répondent également aux besoins d’enregistrement des valeurs utiles pour la traçabilité ou l’IoT. De plus, les données de jusqu’à 15 unités connectées peuvent être transmises simultanément. Les réglages peuvent être modifiés depuis un écran tactile, un PC ou un automate, réduisant considérablement le temps de configuration. Le câblage simplifié nécessite généralement uniquement un câble d’alimentation et un câble de communication depuis l’unité principale ; le câblage de l’amplificateur peut également être simplifié pour diminuer le travail d’installation.
Foire aux questions concernant les capteurs de distance à contact / LVDT
De manière générale, les capteurs à contact sont réputés voir leur fiabilité affectée par l’usure ou les dommages des parties coulissantes. Pour des mesures à haute fréquence ou nécessitant de nombreux mouvements coulissants, la durabilité est cruciale.
La Série GT2 utilise des roulements à billes linéaires haute résistance dans sa tige, atteignant une durée de vie de l’ordre de 200 millions de cycles. De plus, une structure de tige entièrement en acier inoxydable (axe et roulements) réduit les frottements internes, limitant l’usure et améliorant fortement la durabilité. Le câble entre le connecteur relais et l’unité amplificatrice est un câble robotique flexible résistant à la flexion continue, ce qui permet l’installation même dans des environnements où l’équipement fonctionne en continu.
Les projections d’huile destinées à réduire les frottements ou l’échauffement sont courantes sur les postes d’usinage ou de polissage. Pour de nombreux capteurs, l’huile peut gêner la mesure et provoquer des dysfonctionnements.
La Série GT2 est conforme aux normes IP67G/NEMA Type 13 pour son connecteur relais ainsi que pour sa tête de capteur. Le câble du capteur est en polyuréthane, matériau offrant une excellente résistance à l’huile, afin de réduire la corrosion du câble. Le corps de la tête de capteur est moulé d’une seule pièce. La construction totalement scellée réduit le risque d’infiltration d’eau ou d’huile.
Les capteurs à contact utilisant la méthode LVDT présentent certains inconvénients théoriques, comme une légère dégradation de précision près des extrémités de course de la tige, liée à la géométrie et à la distribution du champ magnétique. Les méthodes basées sur échelle (comptage d’impulsions) présentent quant à elles l’inconvénient potentiel d’une réponse retardée du capteur photoélectrique en cas de mouvement brusque (vibration), ce qui peut entraîner des erreurs de suivi.
Le Scale Shot System II de la Série GT2 est une méthode de détection qui surmonte les faiblesses des deux approches. Il localise la tige à l’aide d’un capteur CMOS effectuant un balayage à haute vitesse d’une échelle de verre à lecture absolue incorporant des fentes selon des motifs complexes variant selon la position. Cela permet au capteur de fournir l’information de position ainsi que la position absolue, évitant ainsi le réglage du point zéro et les erreurs de suivi. Par ailleurs, la méthode à échelle assure une haute précision sur l’ensemble de la plage de mesure
