
Capteurs Laser

Une vaste gamme de capteurs laser se basant sur un retour lumineux et configurables à distance. Cette catégorie réunit des capteurs laser CMOS compacts à amplificateur intégré, qui allient longue durée de vie et excellente stabilité, des capteurs laser de déplacement en réflexion et en barrage, conviviaux et polyvalents, ainsi que des capteurs laser guidés par image.
Articles recommandés

Produits : Capteurs de Détection de Distance

La Série LR-X est un capteur laser ultra-compact qui détecte les cibles à partir de leur position, sans être influencé ni par leur couleur, ni par leur finition de surface, ni par leur forme. Son boîtier en acier inoxydable de qualité alimentaire (SUS316L), son indice IP élevé et son câble blindé lui assurent une durée de vie sans précédent. Il permet de détecter les changements de position les plus infimes, de l’ordre de 0,5 mm, et opère un réglage automatique de l’intensité en temps réel, pour une détection stable quelle que soit la cible.


Les capteurs en réflexion de la série LR-T sont nés de la fusion entre technologie innovante et conception robuste.


Capteur laser réalisant une détection basée à la fois sur la position et sur le contraste (distance de détection maximale de 500 mm)


Le nouveau capteur laser numérique à CMOS série GV offre des performances inégalées, même avec les cibles métalliques ou noires (caoutchouc). La série se décline en plusieurs modèles pour répondre à tous vos besoins de détection.
Produits : Capteurs Laser par Contraste

L’utilisation d’un laser permet une détection à longue portée pour les applications complexes tout en conservant un faisceau concentré visible.


Sélectionnez les capteurs à laser dans la gamme la plus étendue de l’industrie.

Sélectionnez les capteurs à laser dans la gamme la plus étendue de l’industrie.
Produits : Capteurs Laser de Déplacement

Les capteurs laser basés sur l'image de la Série IX peuvent mesurer la hauteur n'importe où dans la zone. La reconnaissance d'image par caméra permet au laser de détecter la hauteur d'une cible même lorsque les pièces ne sont pas parfaitement alignées sur la ligne de production. La hauteur de l'endroit où le laser frappe la cible varie si la cible est inclinée ou si la cible elle-même est différente, mais la Série IX peut identifier la différence de hauteur par rapport à la référence. Sur une ligne d'assemblage, un même capteur IX peut non seulement vérifier la présence de pièces, mais aussi effectuer des contrôles d'assise et d'autres inspections basées sur la hauteur. Grâce à sa capacité à détecter les différences de hauteur, la série IX est également exempte de fausses détections et d'erreurs en présence de reflets provenant de surfaces brillantes de pièces métalliques ou lorsque la cible de la détection a la même couleur que l'arrière-plan, offrant ainsi une différenciation automatique stable en ligne.


La toute nouvelle tête haute performance de la série IL. Une performance stable pour les applications de détection les plus exigeantes


Mesure laser robuste, fiable et répétable. KEYENCE vous propose un capteur laser analogique économique.
Un capteur laser utilise un « laser » pour émettre de la lumière en ligne droite. Son spot lumineux visible facilite grandement l’alignement et le positionnement. La lumière étant focalisée, le capteur peut être installé sans craindre les effets de lumière parasite. Les principaux types de capteurs laser incluent les modèles en réflexion, en barrage et à rétroréflexion.
Principes et principaux types de capteurs laser
Les capteurs laser se divisent principalement en deux catégories : les capteurs polyvalents et les capteurs à réglage de distance. Les capteurs polyvalents se subdivisent eux-mêmes en modèles en réflexion, en barrage et à rétroréflexion. Tous ces modèles utilisent un faisceau laser visible, mais leurs principes de détection diffèrent. Cette section décrit ces modèles ainsi que leurs principes de détection à l’aide d’illustrations.
Capteur laser polyvalent
Capteur laser en réflexion :
La tête du capteur comporte à la fois un élément émetteur de lumière laser et un élément récepteur de lumière ; on parle donc également d’émetteur/récepteur. Pour détecter les cibles, le capteur émet un faisceau laser qui se réfléchit sur la surface de la cible, puis reçoit le faisceau réfléchi pour détecter la cible.
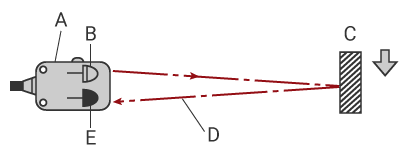
A : Émetteur/récepteur (tête du capteur), B : Élément émetteur de lumière, C : Cible, D : Lumière réfléchie, E : Élément récepteur de lumière
Capteur laser en barrage :
L’axe optique du laser forme un faisceau de signal entre un émetteur contenant un élément émetteur de lumière laser et un récepteur contenant un élément récepteur de lumière. Le capteur détecte les cibles en déterminant si le faisceau de signal laser émis par l’émetteur est interrompu par la cible ou non.
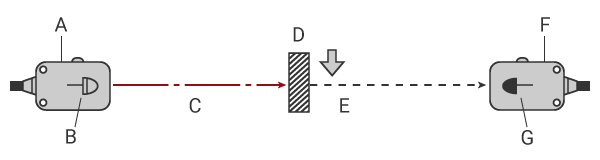
A : Émetteur, B : Élément émetteur de lumière, C : Faisceau de signal, D : Cible, E : Faisceau de signal interrompu, F : Récepteur, G : Élément récepteur de lumière
Capteur laser à rétroréflexion :
Un faisceau de signal est formé entre un émetteur/récepteur (tête du capteur) et un réflecteur. Lorsque le faisceau de signal est interrompu par une cible, l’élément récepteur de lumière reçoit la lumière réfléchie par la surface de la cible et détecte ainsi la cible.
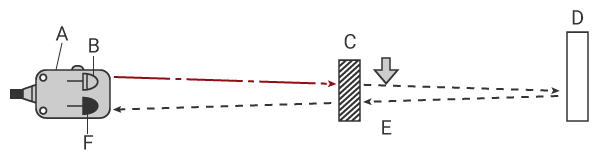
A : Émetteur/récepteur (tête du capteur), B : Élément émetteur de lumière, C : Cible, D : Réflecteur, E : Faisceau de signal interrompu, F : Élément récepteur de lumière
Capteur laser à réglage de distance
Ce type de capteur laser comporte un élément émetteur de lumière laser, une lentille de réception et un élément récepteur de lumière (CMOS) dans la tête du capteur. Le capteur émet un faisceau laser vers une cible et reçoit la lumière réfléchie. En fonction du changement de position où la lumière est reçue (angle d’incidence de la lumière), le capteur peut détecter le changement de distance par rapport à la cible (hauteur ou position de la cible). Ce principe étant basé sur le fait que le trajet du faisceau laser, de la source lumineuse jusqu’au point de réflexion sur la surface de la cible puis jusqu’à l’élément récepteur de lumière, forme un triangle, on l’appelle principe (ou méthode) de triangulation.
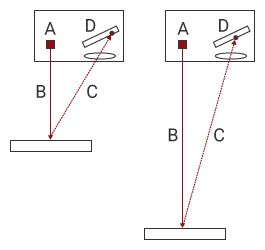
Gauche : la cible est proche, Droite : la cible est éloignée.
A : Élément émetteur de lumière laser, B : Surface de la cible, C : Lumière réfléchie, D : Élément récepteur de lumière (CMOS)
Avantages des capteurs laser
Contrairement à la lumière des LED ou d’autres sources lumineuses, le faisceau d’un capteur laser est visible et se propage en ligne droite, ce qui permet de repérer immédiatement la position du spot lumineux. La position de montage étant facile à déterminer, le temps nécessaire à l’intégration ou au changement de configuration peut être considérablement réduit par rapport aux capteurs photoélectriques.
Contrairement à la lumière des LED ou d’autres sources lumineuses, le faisceau laser émis par un élément émetteur de lumière laser se propage en ligne droite. La lumière étant visible, le spot est facilement identifiable. Avec un capteur laser en réflexion, il est possible de vérifier visuellement si le spot se trouve exactement à la position souhaitée. Avec un capteur laser en barrage, l’installation peut être réalisée rapidement et avec précision, car il est facile d’aligner l’axe optique et de déterminer la position de détection. Cela apporte des avantages tels qu’une réduction du travail d’installation et une plus grande précision de montage.
Le faisceau laser utilisé par les capteurs laser se propage non seulement en ligne droite avec une forte puissance, mais ne s’élargit pas non plus sur de longues distances. Le capteur peut ainsi conserver un spot de faible diamètre même pour une détection longue portée, ce qui permet de répondre à diverses conditions d’installation.
Les capteurs laser émettent une lumière puissante qui ne s’élargit pas, même sur de longues distances. Cela permet une détection à distance de la tête du capteur. Par exemple, même lorsque le capteur doit être monté à distance (cellules robotisées, interférence avec l’opérateur, températures élevées, projections chimiques, etc.), le faible diamètre du spot permet une détection conforme aux besoins. KEYENCE propose également une large gamme de têtes de capteur adaptées à diverses conditions d’installation, y compris des modèles à diamètre de spot variable et des modèles spécialisés pour la détection longue portée.
Grâce à l’utilisation d’un faisceau provenant d’une source lumineuse laser qui se propage de façon plus rectiligne que celle des LED, les capteurs laser génèrent très peu de lumière parasite. Ils présentent l’avantage de réduire les fausses détections, même lorsqu’ils sont installés dans des espaces restreints à l’intérieur de machines ou d’équipements.
Les capteurs utilisant des sources lumineuses LED sont sensibles aux interférences causées par la lumière parasite. Lorsque ces capteurs sont installés dans des espaces restreints à l’intérieur d’équipements, des réflexions inattendues peuvent provoquer de fausses détections. Les faisceaux laser ne génèrent pas de lumière parasite, même dans les espaces restreints. Ils se propagent en ligne droite, ce qui permet une détection avec un spot de faible diamètre. Il est également possible d’installer des capteurs laser en réflexion à l’intérieur d’équipements pour détecter des cibles, ou d’utiliser des capteurs laser en barrage pour détecter et surveiller des interstices. KEYENCE propose une gamme comprenant des têtes de capteur compactes, sélectionnables selon les conditions d’installation.
Foire aux questions concernant les capteurs laser
Si une lumière ambiante, telle que la lumière pulsée d’un onduleur ou la lumière d’un tube fluorescent, atteint le récepteur d’un capteur laser, celui-ci peut la confondre à tort avec le reflet de la lumière qu’il a émise. Pour éviter ce problème, installez un écran entre le récepteur du capteur et la source de lumière ambiante afin que le capteur ne reçoive pas cette lumière. Vous pouvez également ajuster l’angle du récepteur de manière à ce qu’il ne reçoive pas la lumière ambiante. Veillez également à maintenir la plus grande distance possible entre la source de lumière ambiante et le récepteur. Dans certains cas, l’utilisation d’une source lumineuse à courant continu peut réduire le risque de dysfonctionnement du capteur.
Les objets transparents ont un taux de transmission élevé. Il n’est pas rare que la détection de présence d’objets transparents échoue en raison d’une différence insuffisante dans l’intensité de la lumière reçue. Parfois, une légère variation de l’intensité de la lumière reçue, comme un changement de position du réflecteur, peut avoir un effet négatif sur la détection. Pour résoudre ce problème, montez le capteur de manière à ce que l’axe optique soit incliné par rapport à la direction d’entrée de l’objet transparent, plutôt que perpendiculaire à celle-ci. Cela agrandit la zone d’ombre et réduit la probabilité que le récepteur reçoive une réflexion spéculaire de la cible. Cela devrait permettre d’obtenir une différence suffisante dans l’intensité de la lumière reçue pour détecter la présence de la cible. Lors de l’utilisation d’un modèle à rétroréflexion, le choix d’un modèle avec un spot de grande taille peut réduire la variation de la quantité de lumière réfléchie causée par la position du réflecteur. Si la détection nécessite d’identifier une différence subtile d’intensité lumineuse, l’utilisation d’un amplificateur distinct permettant de visualiser l’intensité de la lumière reçue facilitera la détermination des meilleurs réglages sur site. Il peut également être utile d’utiliser un amplificateur capable de corriger automatiquement les valeurs de réglage.
Les cibles miroitantes ont tendance à provoquer une réflexion spéculaire de la lumière. Lorsque l’inclinaison de la cible change, le faisceau laser se propageant en ligne droite peut ne pas revenir correctement vers le récepteur, entraînant une intensité de lumière reçue insuffisante. Pour pallier ce problème, lors de l’utilisation d’un capteur laser en réflexion ou à réglage de distance, détectez intentionnellement la cible dans une position légèrement inclinée. Alternativement, s’il existe une partie de la cible autre que la surface miroitante, orientez le capteur vers cette partie pour faciliter la détection. Si la détection échoue avec un modèle en réflexion ou à réglage de distance, utilisez un capteur laser en barrage ou à rétroréflexion, moins sensible aux conditions de surface. Le choix d’un modèle dont le faisceau lumineux « s’élargit », comme un capteur à fibre optique, peut réduire la variation de l’intensité de la lumière reçue lorsqu’une cible miroitante est inclinée.
